Soft Robotics · 2025
Soft RoboticsBioinspired Ostrich Arm
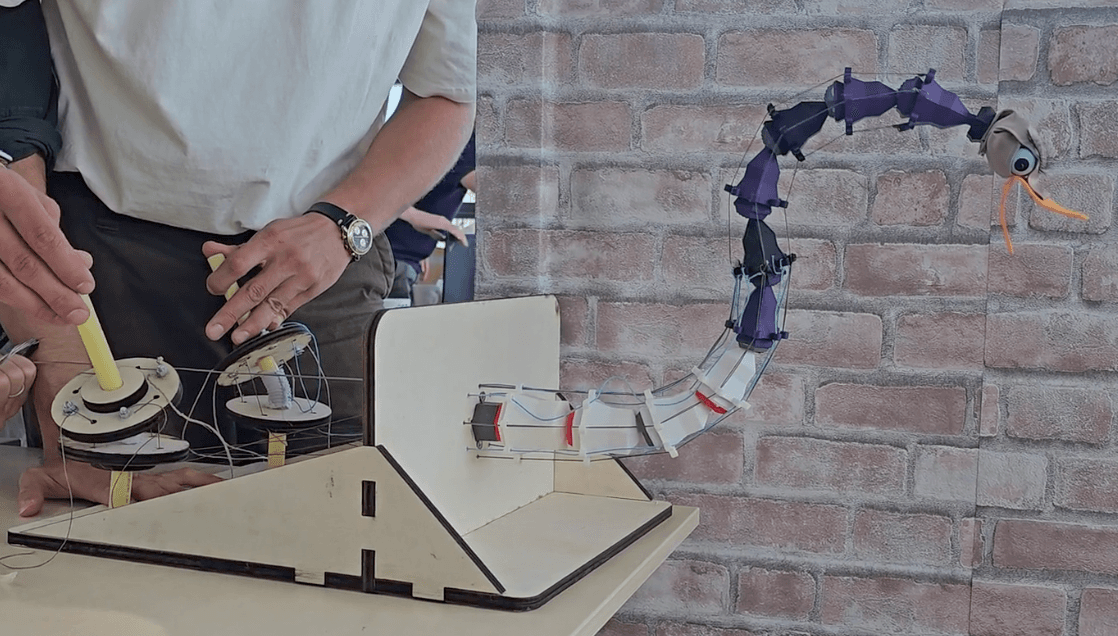
Designed and developed a bioinspired soft robotic arm modeled after an ostrich's biomechanics, integrating soft actuation and compliant materials.
- Soft robotics
- Biomechanics
- CAD
- Institution
- University of Twente
- Year
- 2025
- Category
- Soft Robotics
Overview
This project explored bioinspired design principles by creating a soft robotic arm modeled after an ostrich's limb structure and movement. The arm integrates soft pneumatic actuators and compliant materials to replicate natural limb motion while maintaining structural integrity.
Challenges
- 01Understanding ostrich biomechanics and movement patterns
- 02Selecting appropriate soft actuator technologies and materials
- 03Designing compliant structures that maintain stability
- 04Implementing effective control systems for complex motion
Outcomes
- 01Successfully replicated ostrich-like movement patterns
- 02Demonstrated advantages of bioinspired design in soft robotics
- 03Developed modular actuator system for future applications
- 04Validated soft robotics control methodologies
Technologies & skills
- Soft Robotics
- Biomechanics
- CAD Design
- Control Systems
- Material Science